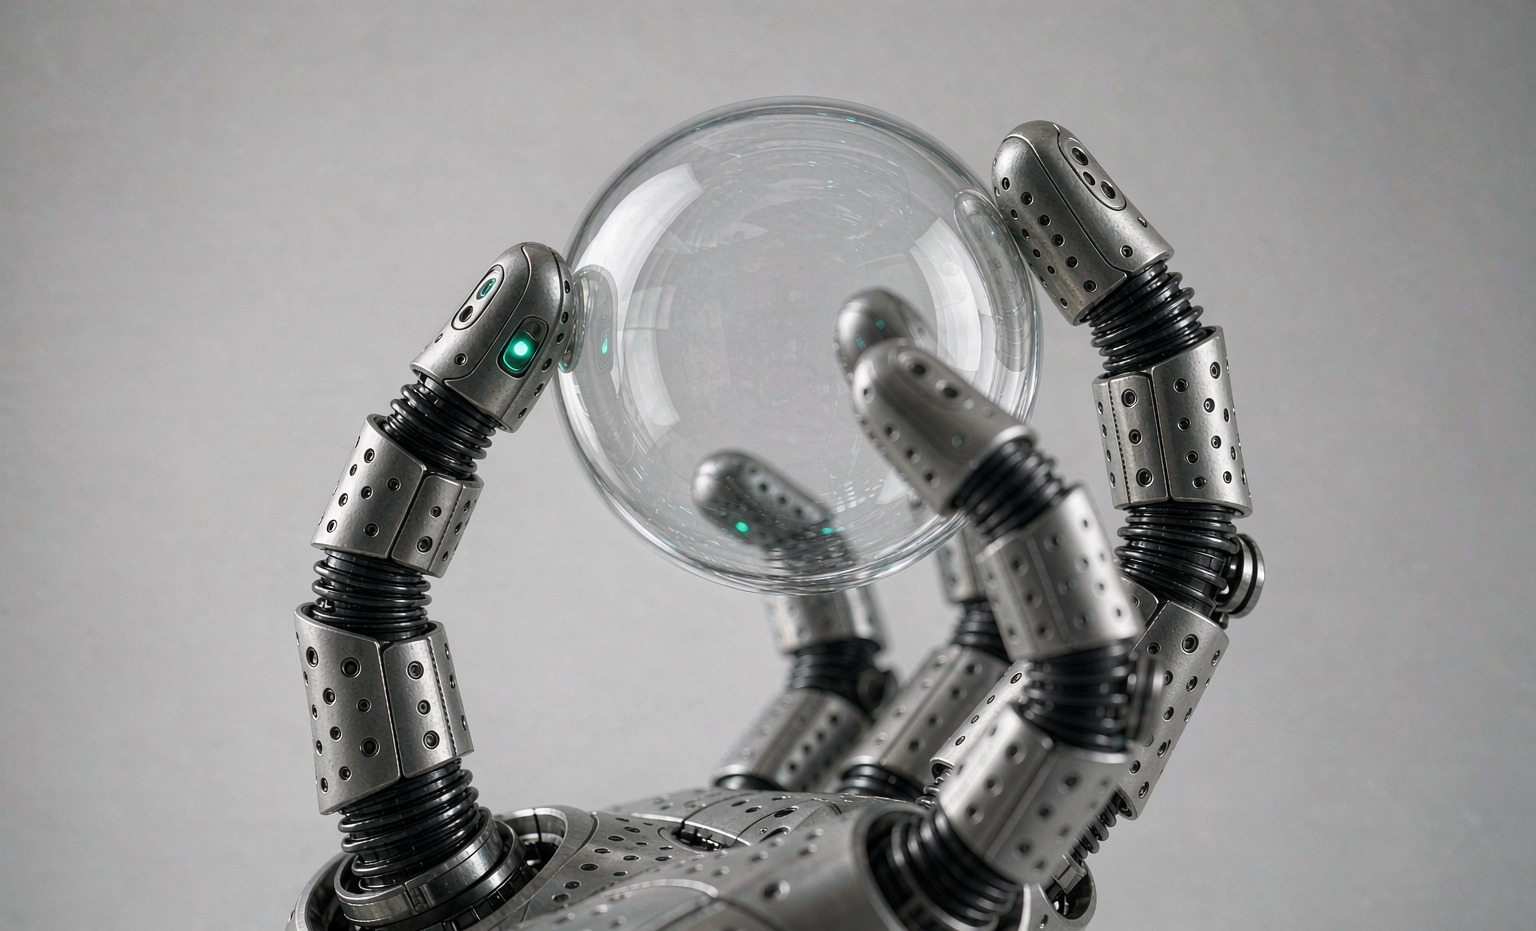
ダイクタスハンド(多指ハンド)はロボットが物理世界とインタラクションするための中核ユニットです。その知覚能力は人間の皮膚や筋肉のフィードバックに相当し、ロボットが精密かつ安全に作業できるかを左右します。本方案は、明皜(MiraMEMS)の MEMS 力センサー、惯性 IMU、気圧センサーにより「力覚 + 姿勢 + 気圧」のマルチモーダル感知を実現します。
方案のポイント:指尖の把持力フィードバックには明皜 DF220 MEMS 力センサーを採用。3軸加速度センサー+ジャイロの IMU がハンド姿勢と運動状態を検出し、気圧センサーが非接触の接近検知と環境気圧の変化を補助します。複数デバイスの協調により「感知 → フィードバック → 力制御」のクローズドループを構築し、つまみ破損ゼロの把持と人機共存の安全を実現します。
精密ノーダメージ把持:物体の硬度と変形をリアルタイムに感知し、握力を適応制御。卵やガラス器皿などの割れ物を傷つけずに把持します。人機共存の安全:力覚フィードバックによる保護機構で、人や環境との接触時に自動で緩衝し、物理的被害を防止します。複雑な精密作業:ネジ締め、コネクタ挿抜、柔軟素材の取り扱いなど高精度タスクには、力制御の分解能と応答速度の両方が求められます。
接触式感知:指先・指腹に MEMS 力センサー(明皜 DF220 など)を配置し、接触圧力の分布と大きさを直接測定。把持力制御の中核です。非接触式感知:気圧センサーと近接感知により、物体の接近予測と環境適応を実現。姿勢感知:IMU(3軸加速度+ジャイロ)がハンド姿勢と角速度を出力し、力覚データと融合することで動作の安定性と軌跡精度を向上させます。
| デバイス | 役割 | 主な特長 |
|---|---|---|
| 明皜 DF220 力センサー | 指先把持力の検出(単点力) | MEMS プロセス、高感度の力覚フィードバック、小型で統合しやすい |
| 3軸加速度センサー(Gセンサー) | ハンドの線形加速度 / 傾き検出 | 超低消費電力、14-bit 分解能、I2C/SPI デジタル接口 |
| 3軸ジャイロ | 角速度 / 手首回転の検出 | 低ノイズ、加速度センサーと六軸 IMU を構成 |
| IMU モジュール(六軸) | 姿勢演算と運動トラッキング | マルチセンサー融合出力で把持軌跡を安定化 |
| MEMS 気圧センサー | 非接触接近感知 / 環境気圧 | 高分解能の気圧測定で物体位置の事前把握を補助 |
※ デバイスの型番とパラメータは明皜(MiraMEMS)原典の仕様書が優先されます。ハンド自由度や力制御指標に応じた配置数(指先×5、関節×N)とサンプリング周波数は要調整です。選定・方案評価のご相談はお問い合わせください。
基本の姿勢感知:IMU(加速度+ジャイロ)中心で最も低コスト。基本的な把持力フィードバック:IMU+単点力センサー(DF220)の組み合わせ。スマート触覚 / 電子皮膚:アレイ式触覚により圧力分布をイメージング。コストと複雑度は上昇。関節六軸力測定:従来はひずみゲージ式が主流ですが、MEMS 化が明確なトレンドです。精度とコストのバランスで導入を判断します。
本方案は産業用把持・ピッキング(3C部品・割れ物)、精密組立(ネジ締め・挿抜・圧入)、ヒューマノイドロボット(汎用作業・家庭サービス)、医療リハビリ(訓練補助・手術支援)、協働ロボットのエンドエフェクタなどのシーンに適用可能です。嘉一知行はこれらのシーンに対応するセンサー選定・サンプル評価・量産供給をワンストップで支援します。
国内 MEMS 力センサー分野の主要プレーヤーには、明皜(MiraMEMS、力+IMU+気圧の一体的統合ルート)、敏芯(MEMSensing、フルスタック MEMS チップマトリクスとアレイ触覚)、矽睿(QST、姿勢感知特化)などがあります。明皜の一体化方案は「力+姿勢+気圧」のマルチモーダル協調に強みがあり、ダイクタスハンドのマルチセンサー融合ニーズに合致します。嘉一知行は明皜の正規販売パートナーとして、ロボットハンド・ロボット分野のお客様にデバイス供給と選定支援を提供します。
自由度・力制御指標・目標コストをお知らせください。デバイスリストとサンプル評価計画をご提案します。